HarnessVLN: Unifying Training-Free Embodied Navigation through an Agent Harness.
Yang Chen, Lirong Che, Zhenyu Huang, Wenbo Fu, Chuang Wang, Xu Cao, Daqi Liu, Yuzhe Yang, Jian Su, Lan-Zhe Guo.
Preprint, Arxiv 2026.
/
/
* denotes equal contributions, ✉ denotes corresponding authors


CoRT: Counterfactual Replay for Token-Level Rubric-Guided Policy Optimization.
Bo-Wen Zhang, Junwei He, Wen Wang, Song-Lin Lv, Wentao Ma, Rongyi Lin, Shuhan Zhong, Lan-Zhe Guo✉.
Preprint, Arxiv 2026.
Bo-Wen Zhang, Junwei He, Wen Wang, Song-Lin Lv, Wentao Ma, Rongyi Lin, Shuhan Zhong, Lan-Zhe Guo✉.
Preprint, Arxiv 2026.
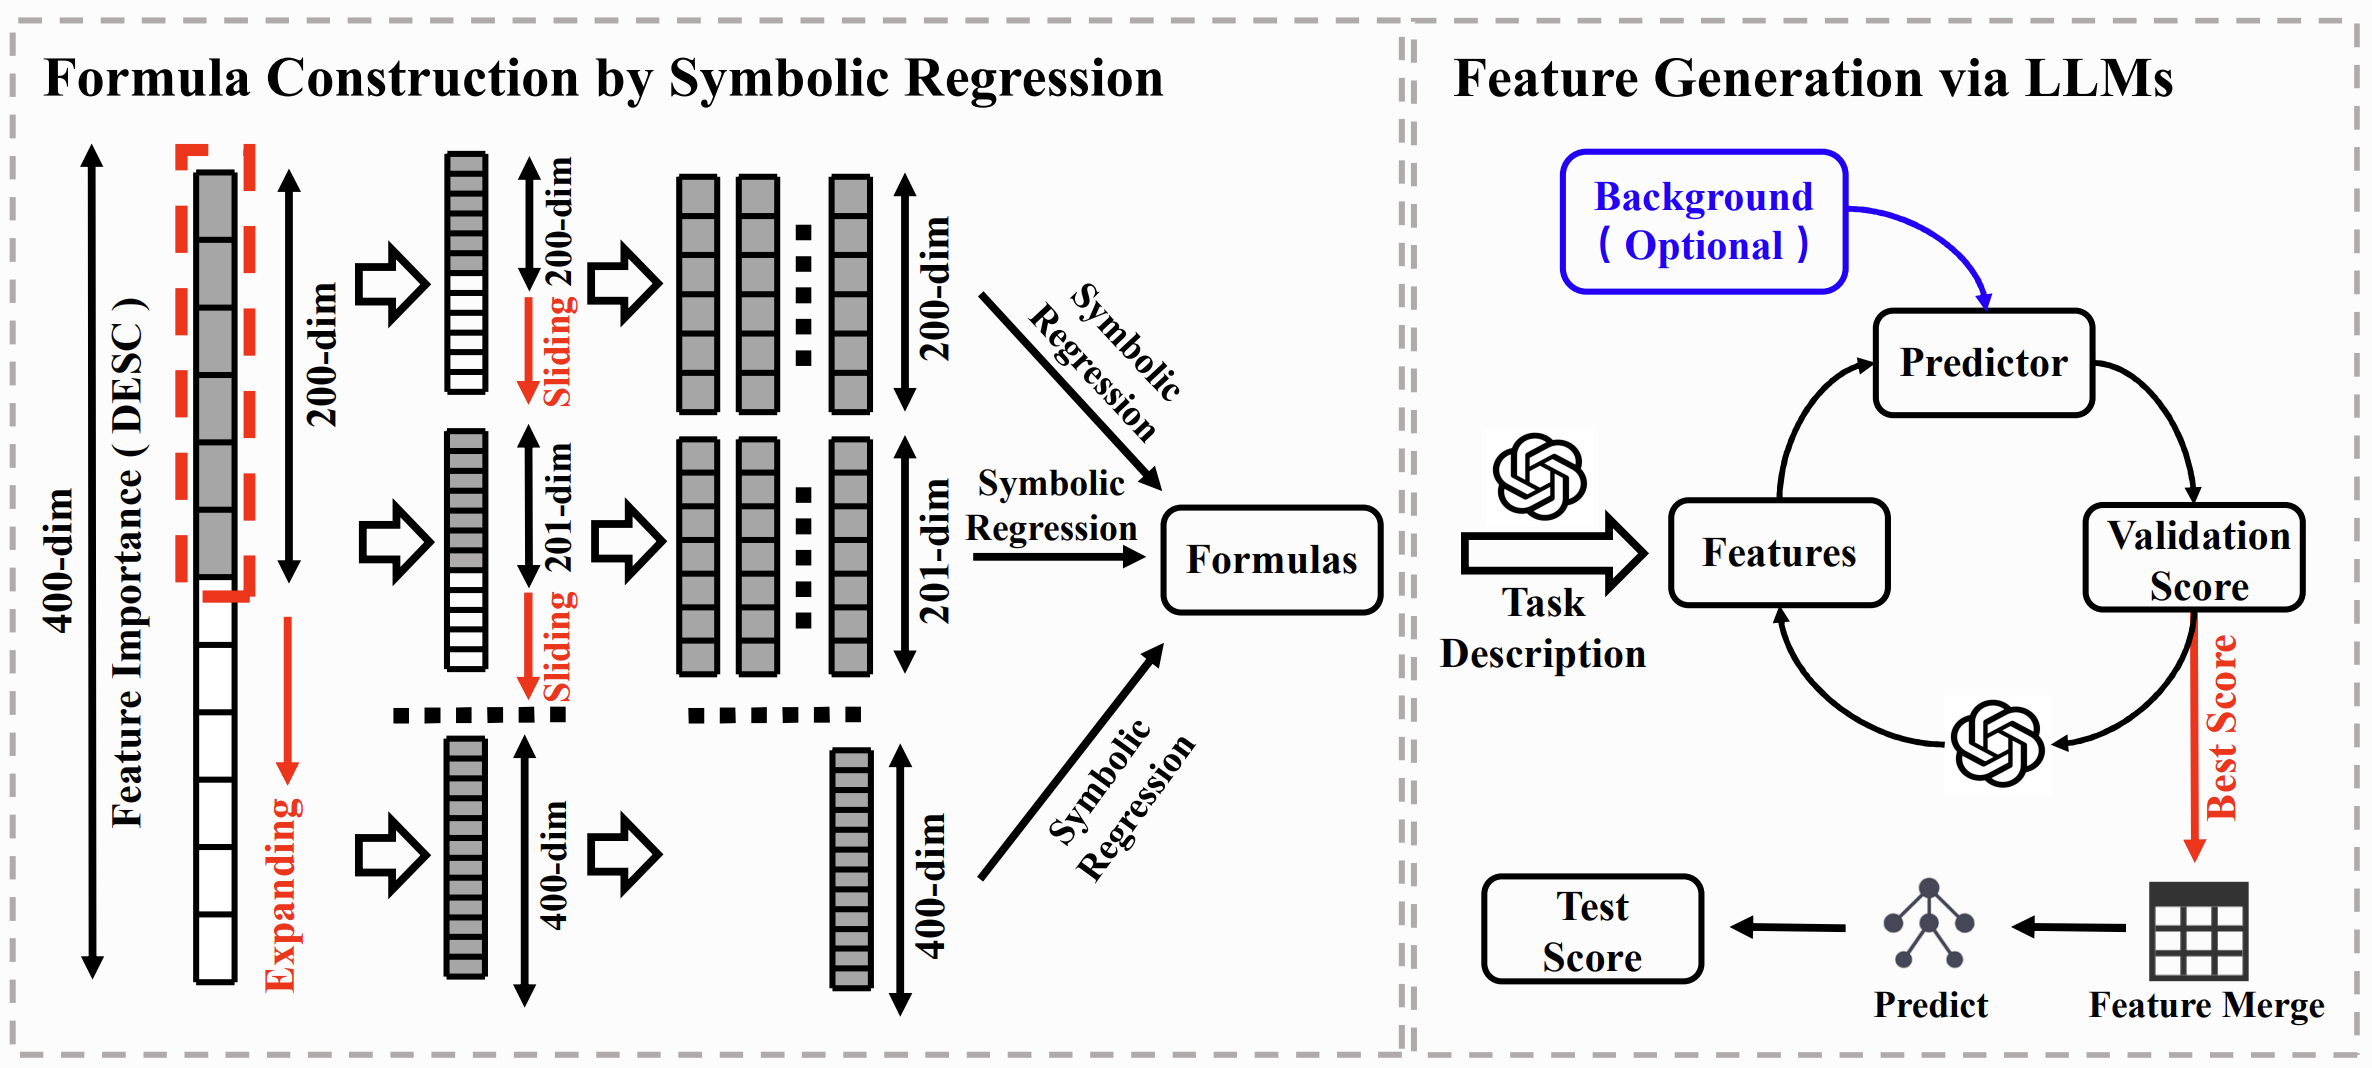
SymboLLM-FE: LLM-Accelerated Symbolic Regression for Automated Feature Engineering on Tabular Data.
Zi-Jian Cheng, Zi-Yi Jia, Zhi Zhou, Yu-Feng Li, Lan-Zhe Guo✉.
In: Proceedings of the 2026 Conference on Empirical Methods in Natural Language Processing (EMNLP 2026).
Zi-Jian Cheng, Zi-Yi Jia, Zhi Zhou, Yu-Feng Li, Lan-Zhe Guo✉.
In: Proceedings of the 2026 Conference on Empirical Methods in Natural Language Processing (EMNLP 2026).
LookStep: Efficient Vision-Language Navigation with Linguistic Foresight and Event Driven Memory.
Kun-Yang Yu, Yingzhe, Hongyu Xu, Shi-Yu Tian, Zhi Zhou, Yang Chen, Ming Yang, Sheng Wang, Qing Yu, Lan-Zhe Guo, Yu-Feng Li.
In: Proceedings of the 2026 Conference on Empirical Methods in Natural Language Processing (EMNLP 2026).
Kun-Yang Yu, Yingzhe, Hongyu Xu, Shi-Yu Tian, Zhi Zhou, Yang Chen, Ming Yang, Sheng Wang, Qing Yu, Lan-Zhe Guo, Yu-Feng Li.
In: Proceedings of the 2026 Conference on Empirical Methods in Natural Language Processing (EMNLP 2026).
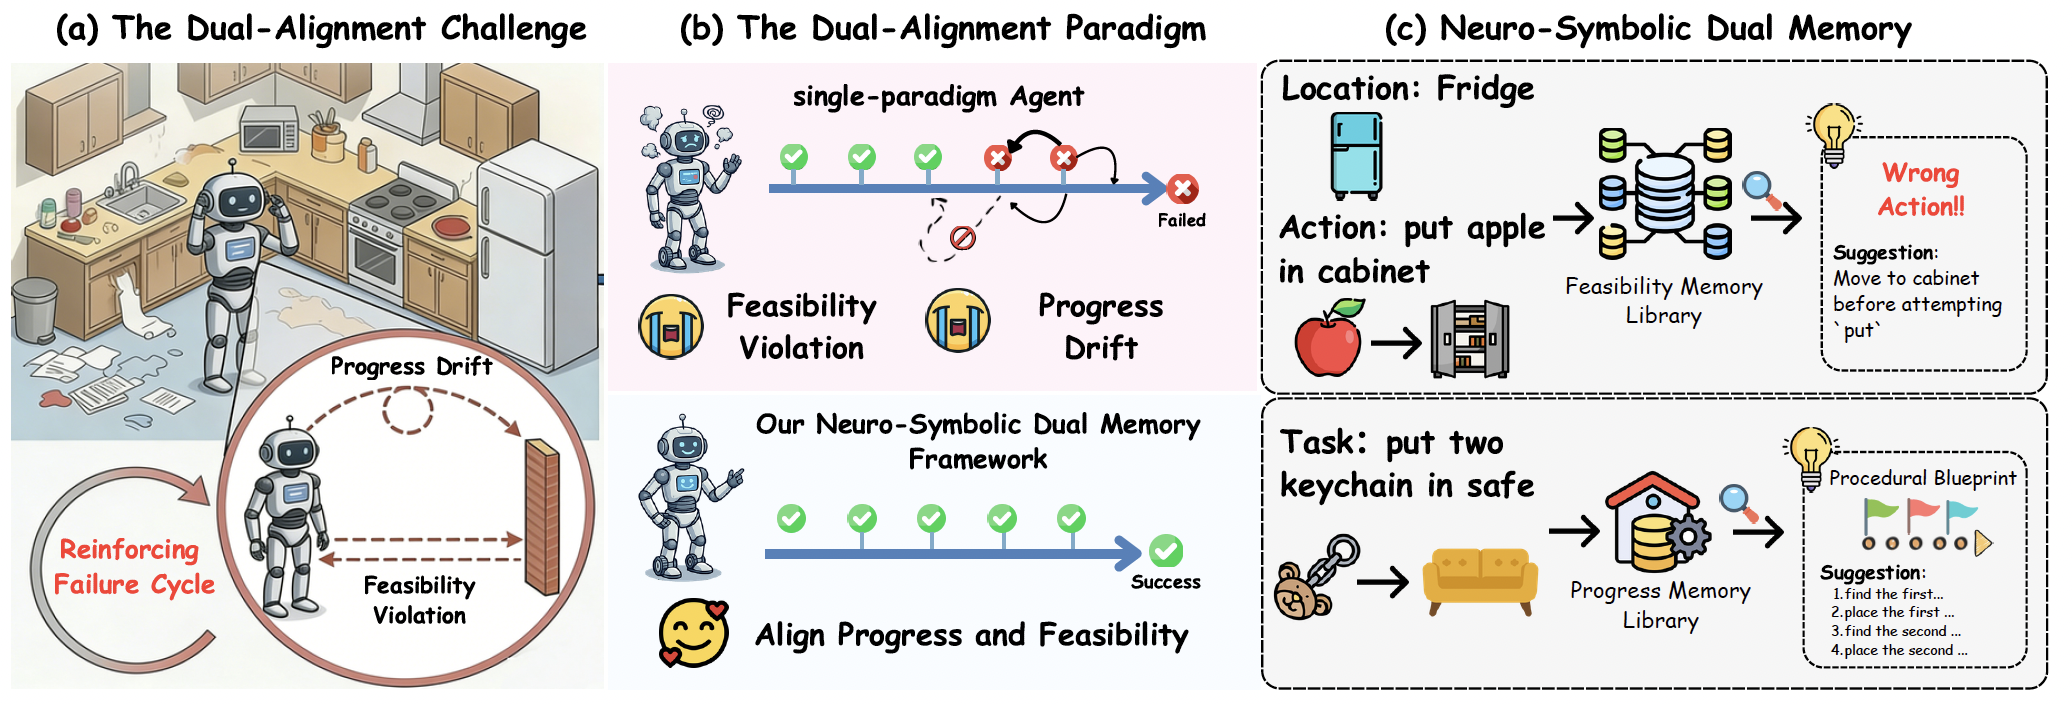
Aligning Progress and Feasibility: A Neuro-Symbolic Dual Memory Framework for Long-Horizon LLM Agents.
Bin Wen, Ruoxuan Zhang, Yang Chen, Hongxia Xie, Lan-Zhe Guo✉.
In: Proceedings of the 2026 Conference on Empirical Methods in Natural Language Processing (EMNLP 2026).
Bin Wen, Ruoxuan Zhang, Yang Chen, Hongxia Xie, Lan-Zhe Guo✉.
In: Proceedings of the 2026 Conference on Empirical Methods in Natural Language Processing (EMNLP 2026).
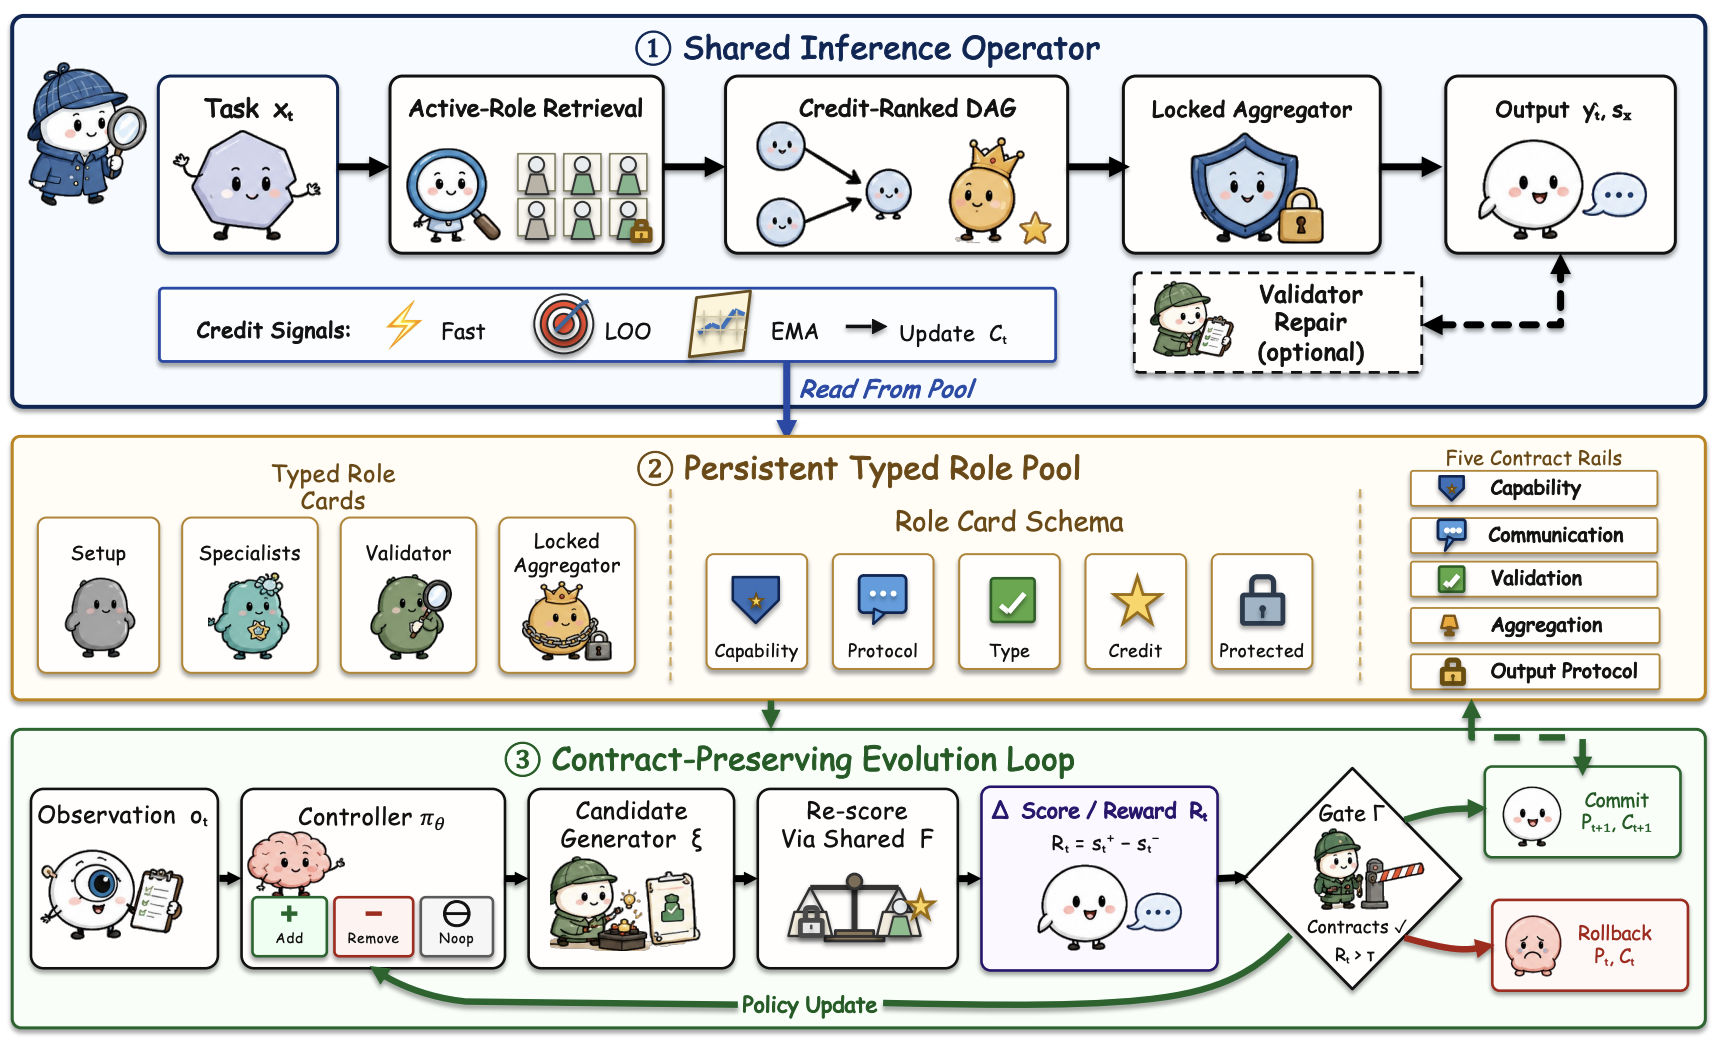
Roles with Rails: Contract-Preserving Role Evolution in Multi-Agent Structured Reasoning.
Ling-Yue Ge, Lan-Zhe Guo✉.
In: Proceedings of the 2026 Conference on Empirical Methods in Natural Language Processing (EMNLP 2026).
Ling-Yue Ge, Lan-Zhe Guo✉.
In: Proceedings of the 2026 Conference on Empirical Methods in Natural Language Processing (EMNLP 2026).


A Progressive Visual-Logic-Aligned Framework for Ride-Hailing Adjudication.
Weiming Wu, Zi-Jian Cheng, Jie Meng, Peng Zhen, Shan Huang, Qun Li, Guobin Wu, Lan-Zhe Guo✉
In: Proceedings of the ACM SIGKDD International Conference on Knowledge Discovery and Data Mining (KDD 2026).
Weiming Wu, Zi-Jian Cheng, Jie Meng, Peng Zhen, Shan Huang, Qun Li, Guobin Wu, Lan-Zhe Guo✉
In: Proceedings of the ACM SIGKDD International Conference on Knowledge Discovery and Data Mining (KDD 2026).
Paper
Supported by CCF-DiDi GAIA Collaborative Research Funds. Successfully deployed into DiDi’s Driver-Passenger Liability Determination System.
Supported by CCF-DiDi GAIA Collaborative Research Funds. Successfully deployed into DiDi’s Driver-Passenger Liability Determination System.
Mitigating Neuro-Symbolic Reasoning Shortcuts with Data-Driven Knowledge Augmentation.
Yu-Feng Li, Xiao-Wen Yang, Wen-Da Wei, Jie-Jing Shao, Lan-Zhe Guo✉
In: Proceedings of the ACM SIGKDD International Conference on Knowledge Discovery and Data Mining (KDD 2026).
Yu-Feng Li, Xiao-Wen Yang, Wen-Da Wei, Jie-Jing Shao, Lan-Zhe Guo✉
In: Proceedings of the ACM SIGKDD International Conference on Knowledge Discovery and Data Mining (KDD 2026).

Can Agents Generalize to the Open World? Unveiling the Fragility of Static Training in Tool Use.
Song-Lin Lv, Weiming Wu Rui Zhu, Zi-Jian Cheng, Lan-Zhe Guo✉.
In: Proceedings of The 43rd International Conference on Machine Learning (ICML 2026).
Song-Lin Lv, Weiming Wu Rui Zhu, Zi-Jian Cheng, Lan-Zhe Guo✉.
In: Proceedings of The 43rd International Conference on Machine Learning (ICML 2026).


Lifting Traces to Logic: Programmatic Skill Induction with Neuro-Symbolic Learning for Long-Horizon Agentic Tasks.
Jie-Jing Shao, Haiyan Yin✉., Yueming Lyu, Xingrui Yu, Lan-Zhe Guo, Ivor W. Tsang, James T. Kwok, Yu-Feng Li✉.
In: Proceedings of The 43rd International Conference on Machine Learning (ICML 2026).
Jie-Jing Shao, Haiyan Yin✉., Yueming Lyu, Xingrui Yu, Lan-Zhe Guo, Ivor W. Tsang, James T. Kwok, Yu-Feng Li✉.
In: Proceedings of The 43rd International Conference on Machine Learning (ICML 2026).

On the Learnability of Test-Time Adaptation: A Recovery Complexity Perspective.
Zhi Zhou, Ming Yang, Shi-Yu Tian, Kun-Yang Yu, Lan-Zhe Guo, Yu-Feng Li✉.
In: Proceedings of The 43rd International Conference on Machine Learning (ICML 2026).
Zhi Zhou, Ming Yang, Shi-Yu Tian, Kun-Yang Yu, Lan-Zhe Guo, Yu-Feng Li✉.
In: Proceedings of The 43rd International Conference on Machine Learning (ICML 2026).

Pianist Transformer: Towards Expressive Piano Performance Rendering via Scalable Self-Supervised Pre-Training.
Hong-Jie You, Jie-Jing Shao, Xiao-Wen Yang, Lin-Han Jia, Lan-Zhe Guo, Yu-Feng Li✉.
In: Proceedings of The 43rd International Conference on Machine Learning (ICML 2026).
Hong-Jie You, Jie-Jing Shao, Xiao-Wen Yang, Lin-Han Jia, Lan-Zhe Guo, Yu-Feng Li✉.
In: Proceedings of The 43rd International Conference on Machine Learning (ICML 2026).

Quantitative Estimation of Target Task Performance from Unsupervised Pretext Task in Semi/Self-Supervised Learning.
Lin-Han Jia, Siyu Han, Wen-Chao Hu, Jie-Jing Shao, Wen-Da Wei, Zhi Zhou, Lan-Zhe Guo✉, Yu-Feng Li✉.
In: Proceedings of The 43rd International Conference on Machine Learning (ICML 2026).
Lin-Han Jia, Siyu Han, Wen-Chao Hu, Jie-Jing Shao, Wen-Da Wei, Zhi Zhou, Lan-Zhe Guo✉, Yu-Feng Li✉.
In: Proceedings of The 43rd International Conference on Machine Learning (ICML 2026).


Aligning Agents via Planning: A Benchmark for Trajectory-Level Reward Modeling.
Jiaxuan Wang, Yulan Hu✉, Wenjin Yang, Zheng Pan, Xin Li, Lan-Zhe Guo✉.
In: Proceedings of The 64th Annual Meeting of the Association for Computational Linguistics (ACL 2026).
Jiaxuan Wang, Yulan Hu✉, Wenjin Yang, Zheng Pan, Xin Li, Lan-Zhe Guo✉.
In: Proceedings of The 64th Annual Meeting of the Association for Computational Linguistics (ACL 2026).

TabularMath: Understanding Math Reasoning over Tables with Large Language Models.
Shi-Yu Tian, Zhi Zhou, Wei Dong, Kun-Yang Yu, Ming Yang, Zi-Jian Cheng Lan-Zhe Guo✉, Yu-Feng Li✉.
In: Proceedings of The 64th Annual Meeting of the Association for Computational Linguistics (ACL 2026).
Shi-Yu Tian, Zhi Zhou, Wei Dong, Kun-Yang Yu, Ming Yang, Zi-Jian Cheng Lan-Zhe Guo✉, Yu-Feng Li✉.
In: Proceedings of The 64th Annual Meeting of the Association for Computational Linguistics (ACL 2026).

ChinaTravel: A Real-World Benchmark for Language Agent in Chinese Travel Planning.
Jie-Jing Shao*, Bo-Wen Zhang*, Xiao-Wen Yang*, Bai-Zhi Chen, Si-Yu Han, Jing-Hao Pang, Wen-Da Wei, Guo-Hao Cai, Zhen-Hua Dong, Lan-Zhe Guo✉, Yu-Feng Li✉.
In: Proceedings of the 14th International Conference on Learning Representations (ICLR 2026).
Jie-Jing Shao*, Bo-Wen Zhang*, Xiao-Wen Yang*, Bai-Zhi Chen, Si-Yu Han, Jing-Hao Pang, Wen-Da Wei, Guo-Hao Cai, Zhen-Hua Dong, Lan-Zhe Guo✉, Yu-Feng Li✉.
In: Proceedings of the 14th International Conference on Learning Representations (ICLR 2026).
Paper /
Project page /
Code /
Huggingface /
Leadboard
Based on this benchmark, we organize the IJCAI-25 Travel Planning Challenge, IJCAI-26 Travel Planning Challenge and AIC 2025 Travel Planning Challenge. The developed demo was honored with the Excellence Award at the National "AI+" Industry Application Innovation Competition.
Based on this benchmark, we organize the IJCAI-25 Travel Planning Challenge, IJCAI-26 Travel Planning Challenge and AIC 2025 Travel Planning Challenge. The developed demo was honored with the Excellence Award at the National "AI+" Industry Application Innovation Competition.
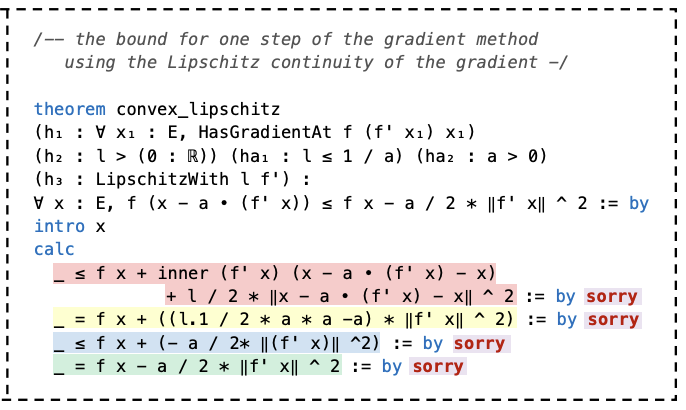
FormalML: A Benchmark for Evaluating Formal Subgoal Completion in Machine Learning Theory.
Xiao-Wen Yang*, Zihao Zhang*, Jianuo Cao, Zhi Zhou, Zenan Li, Lan-Zhe Guo, Yuan Yao, Taolue Chen, Yu-Feng Li✉, Xiaoxing Ma✉.
In: Proceedings of the 14th International Conference on Learning Representations (ICLR 2026).
Xiao-Wen Yang*, Zihao Zhang*, Jianuo Cao, Zhi Zhou, Zenan Li, Lan-Zhe Guo, Yuan Yao, Taolue Chen, Yu-Feng Li✉, Xiaoxing Ma✉.
In: Proceedings of the 14th International Conference on Learning Representations (ICLR 2026).

Data Selection for LLM Alignment Using Fine-Grained Preferences.
Jia Zhang, Yao Liu, Chen-Xi Zhang, Yi Liu, Yi-Xuan Jin, Lan-Zhe Guo✉, Yu-Feng Li✉.
In: Proceedings of the 14th International Conference on Learning Representations (ICLR 2026).
Jia Zhang, Yao Liu, Chen-Xi Zhang, Yi Liu, Yi-Xuan Jin, Lan-Zhe Guo✉, Yu-Feng Li✉.
In: Proceedings of the 14th International Conference on Learning Representations (ICLR 2026).

Step Back to Leap Forward: Self-Backtracking for Boosting Reasoning of Language Models.
Xiao-Wen Yang, Xuan-Yi Zhu, Wen-Da Wei, Ding-Chu Zhang, Jie-Jing Shao, Zhi Zhou, Lan-Zhe Guo✉, Yu-Feng Li✉.
In: Proceedings of the 40th AAAI conference on Artificial Intelligence (AAAI 2026).
Xiao-Wen Yang, Xuan-Yi Zhu, Wen-Da Wei, Ding-Chu Zhang, Jie-Jing Shao, Zhi Zhou, Lan-Zhe Guo✉, Yu-Feng Li✉.
In: Proceedings of the 40th AAAI conference on Artificial Intelligence (AAAI 2026).

Mind the Gap to Trustworthy LLM Agents: A Systematic Evaluation on Constraint Satisfaction for Real-World Travel Planning.
Bo-Wen Zhang*, Jin Ye*, Jie-Jing Shao, Yu-Feng Li, Lan-Zhe Guo✉.
In: AAAI 2026 Workshop on Trust and Control in Agentic AI (Best Student Paper Award).
Bo-Wen Zhang*, Jin Ye*, Jie-Jing Shao, Yu-Feng Li, Lan-Zhe Guo✉.
In: AAAI 2026 Workshop on Trust and Control in Agentic AI (Best Student Paper Award).

A Theoretical Study on Bridging Internal Probability and Self-Consistency for LLM Reasoning.
Zhi Zhou, Yuhao Tan , Zenan Li, Yuan Yao, Lan-Zhe Guo, Yu-Feng Li✉, Xiaoxing Ma✉.
In: Advances in Neural Information Processing Systems (NeurIPS 2025).
Zhi Zhou, Yuhao Tan , Zenan Li, Yuan Yao, Lan-Zhe Guo, Yu-Feng Li✉, Xiaoxing Ma✉.
In: Advances in Neural Information Processing Systems (NeurIPS 2025).

Re2 Agent: Reflection and Re-execution Agent for Embodied Decision Making.
Yang Chen, Hong-Jie You, Jie-Jing Shao, Xiao-Wen Yang, Ming Yang, Yu-Feng Li, Lan-Zhe Guo✉.
In: CVPR 2026 Foundation Models Meet Embodied Agents Workshop (CVPR 2026 Workshop FMEA)
Yang Chen, Hong-Jie You, Jie-Jing Shao, Xiao-Wen Yang, Ming Yang, Yu-Feng Li, Lan-Zhe Guo✉.
In: CVPR 2026 Foundation Models Meet Embodied Agents Workshop (CVPR 2026 Workshop FMEA)

Neuro-Symbolic Artificial Intelligence: Towards Improving the Reasoning Abilities of Large Language Models.
Xiao-Wen Yang*, Jie-Jing Shao*, Lan-Zhe Guo*, Bo-Wen Zhang, Zhi Zhou, Lin-Han Jia, Wang-Zhou Dai, Yu-Feng Li✉.
In: Proceedings of the 34th International Joint Conference on Artificial Intelligence (IJCAI 2025 Survey).
Xiao-Wen Yang*, Jie-Jing Shao*, Lan-Zhe Guo*, Bo-Wen Zhang, Zhi Zhou, Lin-Han Jia, Wang-Zhou Dai, Yu-Feng Li✉.
In: Proceedings of the 34th International Joint Conference on Artificial Intelligence (IJCAI 2025 Survey).
Paper /
Github Repo
Highlighted in a Nature News Feature article as one of ten representative papers in neuro-symbolic research.
Highlighted in a Nature News Feature article as one of ten representative papers in neuro-symbolic research.

VCSearch: Bridging the Gap Between Well-Defined and Ill-Defined Problems in Mathematical Reasoning.
Shi-Yu Tian*, Zhi Zhou*, Kun-Yang Yu, Ming Yang, Lin-Han Jia, Lan-Zhe Guo✉, Yu-Feng Li✉.
In: Proceedings of the 30th Conference on Empirical Methods in Natural Language Processing (EMNLP 2025).
Shi-Yu Tian*, Zhi Zhou*, Kun-Yang Yu, Ming Yang, Lin-Han Jia, Lan-Zhe Guo✉, Yu-Feng Li✉.
In: Proceedings of the 30th Conference on Empirical Methods in Natural Language Processing (EMNLP 2025).

NeSyGeo: A Neuro-Symbolic Framework for Multimodal Geometric Reasoning Data Generation.
Wei-Ming Wu*, Jin Ye*, Zi-Kang Wang, Zhi Zhou, Yu-Feng Li, Lan-Zhe Guo✉.
In: Proceedings of the AI4Math Workshop in ICML 2025 (AI4Math Workshop @ ICML 2025).
Wei-Ming Wu*, Jin Ye*, Zi-Kang Wang, Zhi Zhou, Yu-Feng Li, Lan-Zhe Guo✉.
In: Proceedings of the AI4Math Workshop in ICML 2025 (AI4Math Workshop @ ICML 2025).

TabFSBench: Tabular Benchmark for Feature Shifts in Open Environment.
Zi-Jian Cheng, Zi-Yi Jia, Zhi Zhou, Yu-Feng Li✉, Lan-Zhe Guo✉.
In: Proceedings of the 42nd International Conference on Machine Learning (ICML 2025).
Paper / Code Project Page
Zi-Jian Cheng, Zi-Yi Jia, Zhi Zhou, Yu-Feng Li✉, Lan-Zhe Guo✉.
In: Proceedings of the 42nd International Conference on Machine Learning (ICML 2025).
Paper / Code Project Page

Vision-Language Model Selection and Reuse for Downstream Adaptation.
Hao-Zhe Tan, Zhi Zhou, Yu-Feng Li✉, Lan-Zhe Guo✉.
In: Proceedings of the 42nd International Conference on Machine Learning (ICML 2025).
Paper / Code / Project Page
Hao-Zhe Tan, Zhi Zhou, Yu-Feng Li✉, Lan-Zhe Guo✉.
In: Proceedings of the 42nd International Conference on Machine Learning (ICML 2025).
Paper / Code / Project Page


D3: Diversity, Difficulty, and Dependability-Aware Data Selection for Sample-Efficient LLM Instruction Tuning.
Jia Zhang, Chen-Xi Zhang, Yao Liu, Yi-Xuan Jin, Xiao-Wen Yang, Bo Zheng, Yi Liu, Lan-Zhe Guo✉.
In: Proceedings of the 34th International Joint Conference on Artificial Intelligence (IJCAI 2025).
Paper
Jia Zhang, Chen-Xi Zhang, Yao Liu, Yi-Xuan Jin, Xiao-Wen Yang, Bo Zheng, Yi Liu, Lan-Zhe Guo✉.
In: Proceedings of the 34th International Joint Conference on Artificial Intelligence (IJCAI 2025).
Paper

Curriculum Abductive Learning for Mitigating Reasoning Shortcuts.
Wen-Da Wei, Xiao-Wen Yang, Jie-Jing Shao,Lan-Zhe Guo✉.
In: Proceedings of the 34th International Joint Conference on Artificial Intelligence (IJCAI 2025).
Paper
Wen-Da Wei, Xiao-Wen Yang, Jie-Jing Shao,Lan-Zhe Guo✉.
In: Proceedings of the 34th International Joint Conference on Artificial Intelligence (IJCAI 2025).
Paper

LawGPT: A Chinese Legal Knowledge-Enhanced Large Language Model.
Zhi Zhou, Kun-Yang Yu, Shi-Yu Tian, Xiao-Wen Yang, Jiang-Xin Shi, Peng-Xiao Song, Yi-Xuan Jin, Lan-Zhe Guo✉, Yu-Feng Li✉.
In: Proceedings of the 1st SCI-FM Workshop in ICLR 2025. (SCI-FM Workshop @ ICLR 2025).
Paper Code Model Project Page
Zhi Zhou, Kun-Yang Yu, Shi-Yu Tian, Xiao-Wen Yang, Jiang-Xin Shi, Peng-Xiao Song, Yi-Xuan Jin, Lan-Zhe Guo✉, Yu-Feng Li✉.
In: Proceedings of the 1st SCI-FM Workshop in ICLR 2025. (SCI-FM Workshop @ ICLR 2025).
Paper Code Model Project Page


Fully Test-time Adaptation for Tabular Data.
Zhi Zhou, Yu-Kun Yang, Lan-Zhe Guo✉, Yu-Feng Li✉.
In: Proceedings of the 39th AAAI conference on Artificial Intelligence (AAAI 2025).
Paper Code Project Page
Zhi Zhou, Yu-Kun Yang, Lan-Zhe Guo✉, Yu-Feng Li✉.
In: Proceedings of the 39th AAAI conference on Artificial Intelligence (AAAI 2025).
Paper Code Project Page

DeCoOp: Robust Prompt Tuning with Out-of-Distribution Detection.
Zhi Zhou, Ming Yang, Jiang-Xin Shi, Lan-Zhe Guo✉, Yu-Feng Li✉.
In: Proceedings of the 41st International Conference on Machine Learning (ICML 2024).
Paper Project Page Code
Zhi Zhou, Ming Yang, Jiang-Xin Shi, Lan-Zhe Guo✉, Yu-Feng Li✉.
In: Proceedings of the 41st International Conference on Machine Learning (ICML 2024).
Paper Project Page Code

Offline Imitation Learning with Model-based Reverse Augmentation.
Jie-Jing Shao, Hao-Sen Shi, Lan-Zhe Guo✉, Yu-Feng Li✉.
In: Proceedings of the 30th SIGKDD Conference on Knowledge Discovery and Data Mining (KDD 2024).
Paper / Code / Project Page
Jie-Jing Shao, Hao-Sen Shi, Lan-Zhe Guo✉, Yu-Feng Li✉.
In: Proceedings of the 30th SIGKDD Conference on Knowledge Discovery and Data Mining (KDD 2024).
Paper / Code / Project Page

Realistic Evaluation of Semi-Supervised Learning Algorithms in Open Environments.
Lin-Han Jia, Lan-Zhe Guo✉, Yu-Feng Li✉.
In: Proceedings of the 12th International Conference on Learning Representations (ICLR 2024).
Paper / Code / Project Page
Lin-Han Jia, Lan-Zhe Guo✉, Yu-Feng Li✉.
In: Proceedings of the 12th International Conference on Learning Representations (ICLR 2024).
Paper / Code / Project Page

Identifying Useful Learnwares for Heterogeneous Label Spaces.
Lan-Zhe Guo*, Zhi Zhou*, Yu-Feng Li✉, Zhi-Hua Zhou.
In: Proceedings of the 40th International Conference on Machine Learning (ICML 2023).
Paper
Lan-Zhe Guo*, Zhi Zhou*, Yu-Feng Li✉, Zhi-Hua Zhou.
In: Proceedings of the 40th International Conference on Machine Learning (ICML 2023).
Paper


USB: A Unified Semi-Supervised Learning Benchmark for Classification.
Yi-Dong Wang, Hao Chen, Yue Fan, Wang Sun, Ran Tao, Wen-Xin Hou, Ren-Jie Wang, Lin-Yi Yang, Zhi Zhou, Lan-Zhe Guo, He-Li Qi, Zhen Wu, Yu-Feng Li, Satoshi Nakamura, Wei Ye, Marios Savvides, Bhiksha Raj, Takahiro Shinozaki, Bernt Schiele, Jin-Dong Wang, Xing Xie, Yue Zhang.
In: Advances in Neural Information Processing Systems Datasets and Benchmarks (NeurIPS 2022 Datasets and Benchmarks).
Paper / Code / Project Page
Yi-Dong Wang, Hao Chen, Yue Fan, Wang Sun, Ran Tao, Wen-Xin Hou, Ren-Jie Wang, Lin-Yi Yang, Zhi Zhou, Lan-Zhe Guo, He-Li Qi, Zhen Wu, Yu-Feng Li, Satoshi Nakamura, Wei Ye, Marios Savvides, Bhiksha Raj, Takahiro Shinozaki, Bernt Schiele, Jin-Dong Wang, Xing Xie, Yue Zhang.
In: Advances in Neural Information Processing Systems Datasets and Benchmarks (NeurIPS 2022 Datasets and Benchmarks).
Paper / Code / Project Page


Learning from Imbalanced and Incomplete Supervision with Its Application to Ride-Sharing Liability Judgment.
Lan-Zhe Guo, Zhi Zhou, Jie-Jing Shao, Yu-Feng Li✉, and DiDi Collaborators.
In: Proceedings of the 27th ACM SIGKDD Conference on Knowledge Discovery and Data Mining (KDD 2021).
Paper
Lan-Zhe Guo, Zhi Zhou, Jie-Jing Shao, Yu-Feng Li✉, and DiDi Collaborators.
In: Proceedings of the 27th ACM SIGKDD Conference on Knowledge Discovery and Data Mining (KDD 2021).
Paper


Weakly Supervised Learning Meets Ride-Sharing User Experience Enhancement.
Lan-Zhe Guo, Feng Kuang, Zhang-Xun Liu, Yu-Feng Li✉, Nan Ma, Xiao-Hu Qie.
In: Proceedings of the 34rd AAAI conference on Artificial Intelligence (AAAI 2020).
Paper
Lan-Zhe Guo, Feng Kuang, Zhang-Xun Liu, Yu-Feng Li✉, Nan Ma, Xiao-Hu Qie.
In: Proceedings of the 34rd AAAI conference on Artificial Intelligence (AAAI 2020).
Paper

Robust Semi-Supervised Representation Learning for Graph-Structublue Data.
Lan-Zhe Guo, Tao Han, Yu-Feng Li✉.
In: Proceedings of the 23rd Pacific-Asia Conference on Knowledge Discovery and Data Mining (PAKDD 2019).
Paper
Lan-Zhe Guo, Tao Han, Yu-Feng Li✉.
In: Proceedings of the 23rd Pacific-Asia Conference on Knowledge Discovery and Data Mining (PAKDD 2019).
Paper

A General Formulation for Safely Exploiting Weakly Supervised Data.
Lan-Zhe Guo, Yu-Feng Li✉.
In: Proceedings of the 32nd AAAI conference on Artificial Intelligence (AAAI 2018).
Paper
Lan-Zhe Guo, Yu-Feng Li✉.
In: Proceedings of the 32nd AAAI conference on Artificial Intelligence (AAAI 2018).
Paper

Large Margin Graph Construction for Semi-Supervised Learning.
Lan-Zhe Guo, Shao-Bo Wang, Yu-Feng Li✉.
In: 2018 IEEE International Conference on Data Mining Workshops (Graph Learning Workshop @ ICDM 2018).
Paper
Lan-Zhe Guo, Shao-Bo Wang, Yu-Feng Li✉.
In: 2018 IEEE International Conference on Data Mining Workshops (Graph Learning Workshop @ ICDM 2018).
Paper

Robust Semi-Supervised Learning in Open Environments.
Lan-Zhe Guo, Lin-Han Jia, Jie-Jing Shao, Yu-Feng Li✉.
Frontiers o of Computer Science, 2025 (FCS 2025).
Paper
Lan-Zhe Guo, Lin-Han Jia, Jie-Jing Shao, Yu-Feng Li✉.
Frontiers o of Computer Science, 2025 (FCS 2025).
Paper

Interactive Reweighting for Mitigating Label Quality Issues.
Wei-Kai Yang, Yu-Kai Guo, Jing Wu, Zheng Wang, Lan-Zhe Guo, Yu-Feng Li, Shixia Liu.
IEEE Transactions on Visualization and Computer Graphics, 30(3):1837-1852, 2024 (IEEE TVCG).
Paper
Wei-Kai Yang, Yu-Kai Guo, Jing Wu, Zheng Wang, Lan-Zhe Guo, Yu-Feng Li, Shixia Liu.
IEEE Transactions on Visualization and Computer Graphics, 30(3):1837-1852, 2024 (IEEE TVCG).
Paper

LAMDA-SSL: A Comprehensive Semi-Supervised Learning Toolkit.
Lin-Han Jia, Lan-Zhe Guo✉, Zhi Zhou, Yu-Feng Li✉.
SCIENCE CHINA Information Sciences, 67:117101, 2024 (Science China Information Science).
Paper / Code / Project Page
Lin-Han Jia, Lan-Zhe Guo✉, Zhi Zhou, Yu-Feng Li✉.
SCIENCE CHINA Information Sciences, 67:117101, 2024 (Science China Information Science).
Paper / Code / Project Page


Open-Set Learning under Covariate Shift.
Jie-Jing Shao, Xiao-Wen Wang, Lan-Zhe Guo✉.
Machine Learning, 113(4):1643-1659, 2024 (Machine Learning).
Paper
Jie-Jing Shao, Xiao-Wen Wang, Lan-Zhe Guo✉.
Machine Learning, 113(4):1643-1659, 2024 (Machine Learning).
Paper


Towards Safe Weakly Supervised Learning.
Yu-Feng Li*, Lan-Zhe Guo*, Zhi-Hua Zhou✉.
IEEE Transactions on Pattern Analysis and Machine Intelligence, 43(1): 334-346, 2021 (IEEE TPAMI).
2024年度江苏省自然科学百篇优秀学术论文
Paper
Yu-Feng Li*, Lan-Zhe Guo*, Zhi-Hua Zhou✉.
IEEE Transactions on Pattern Analysis and Machine Intelligence, 43(1): 334-346, 2021 (IEEE TPAMI).
2024年度江苏省自然科学百篇优秀学术论文
Paper

Interactive Graph Construction for Graph-Based Semi-Supervised Learning.
Chang-Jian Chen, Zhao-Wei Wang, Jing Wu, Xi-Ting Wang, Lan-Zhe Guo, Yu-Feng Li, Shi-Xia Liu.
IEEE Transactions on Visualization and Computer Graphics, 27(9): 3701-3716, 2021 (IEEE TVCG).
Paper
Chang-Jian Chen, Zhao-Wei Wang, Jing Wu, Xi-Ting Wang, Lan-Zhe Guo, Yu-Feng Li, Shi-Xia Liu.
IEEE Transactions on Visualization and Computer Graphics, 27(9): 3701-3716, 2021 (IEEE TVCG).
Paper

Learning From Group Supervision: The Impact of Supervision Deficiency on Multi-Label Learning.
Miao Xu, Lan-Zhe Guo✉.
Science China Information Science, 64(3): 1-13, 2021 (Science China Information Science).
Paper
Miao Xu, Lan-Zhe Guo✉.
Science China Information Science, 64(3): 1-13, 2021 (Science China Information Science).
Paper

Learning Safe Multi-Label Pblueiction for Weakly Labeled Data.
Tong Wei, Lan-Zhe Guo, Yu-Feng Li✉, Wei Gao.
Machine Learning, 107(4): 703-725, 2018 (Machine Learning).
Paper
Tong Wei, Lan-Zhe Guo, Yu-Feng Li✉, Wei Gao.
Machine Learning, 107(4): 703-725, 2018 (Machine Learning).
Paper